全向移动与可调躯干
四轮四转底盘支持全向移动。躯干由四电机协同伺服控制,可升降、俯仰、偏航并收缩,适配不同工位高度。
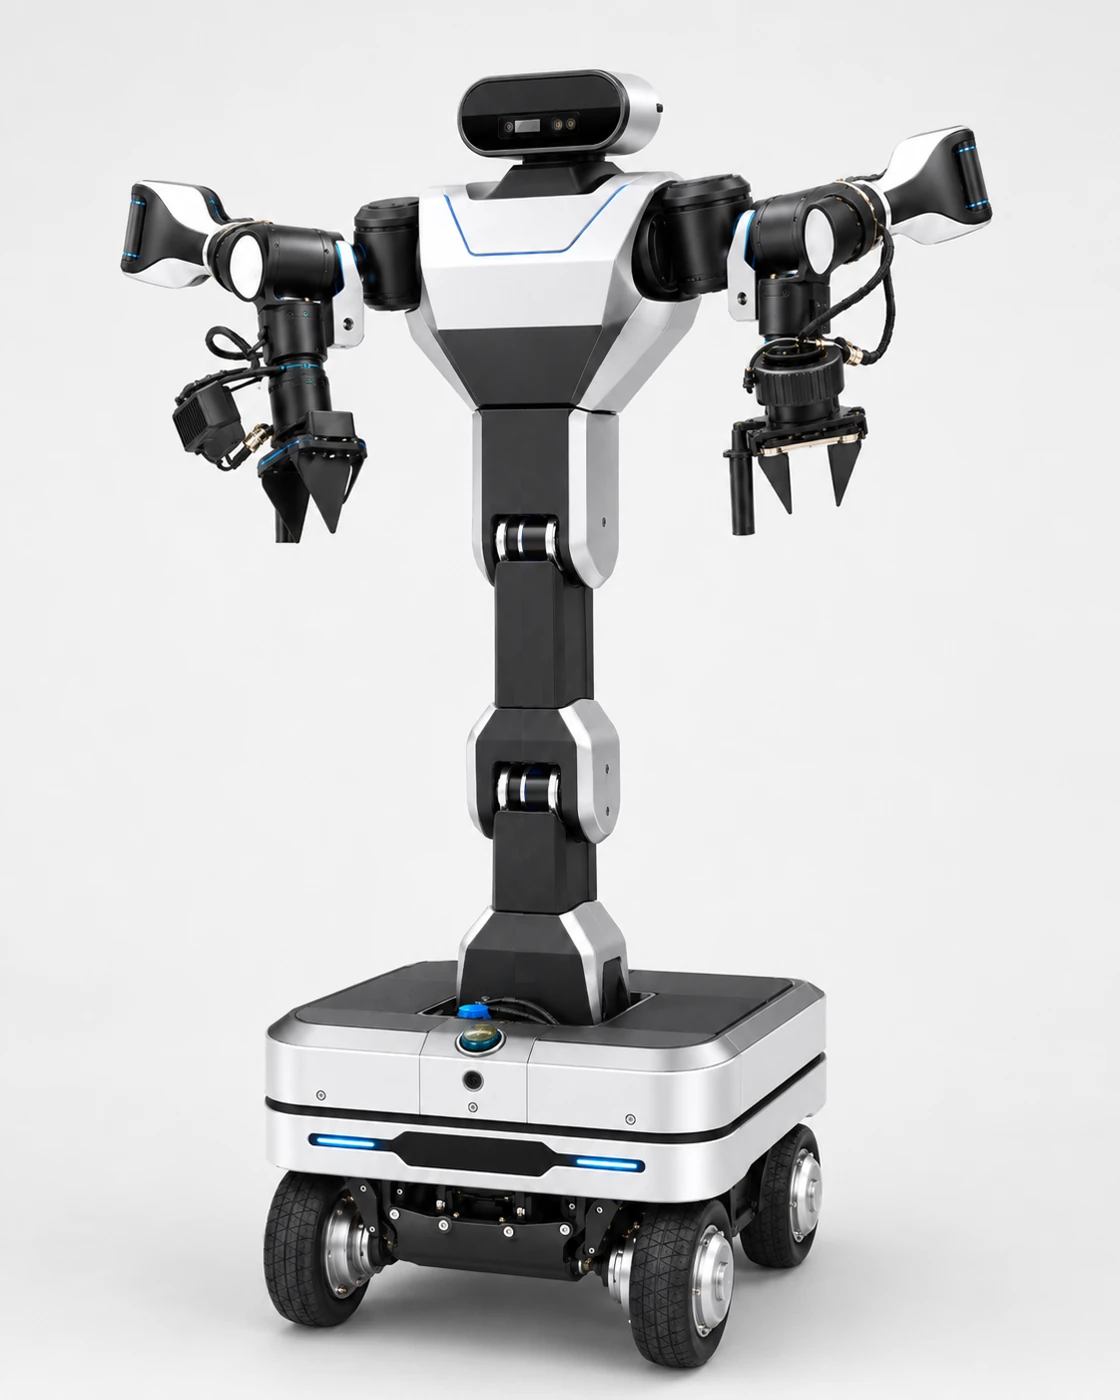
四轮四转底盘支持全向移动。躯干由四电机协同伺服控制,可升降、俯仰、偏航并收缩,适配不同工位高度。
支持双臂协同和全身同步运控。可更换末端执行器或灵巧手,适配抓取、夹持与旋拧等操作。
融合激光、视觉和力反馈。原型支持 VR 全身遥操与数据采集,采用多重安全防护设计。
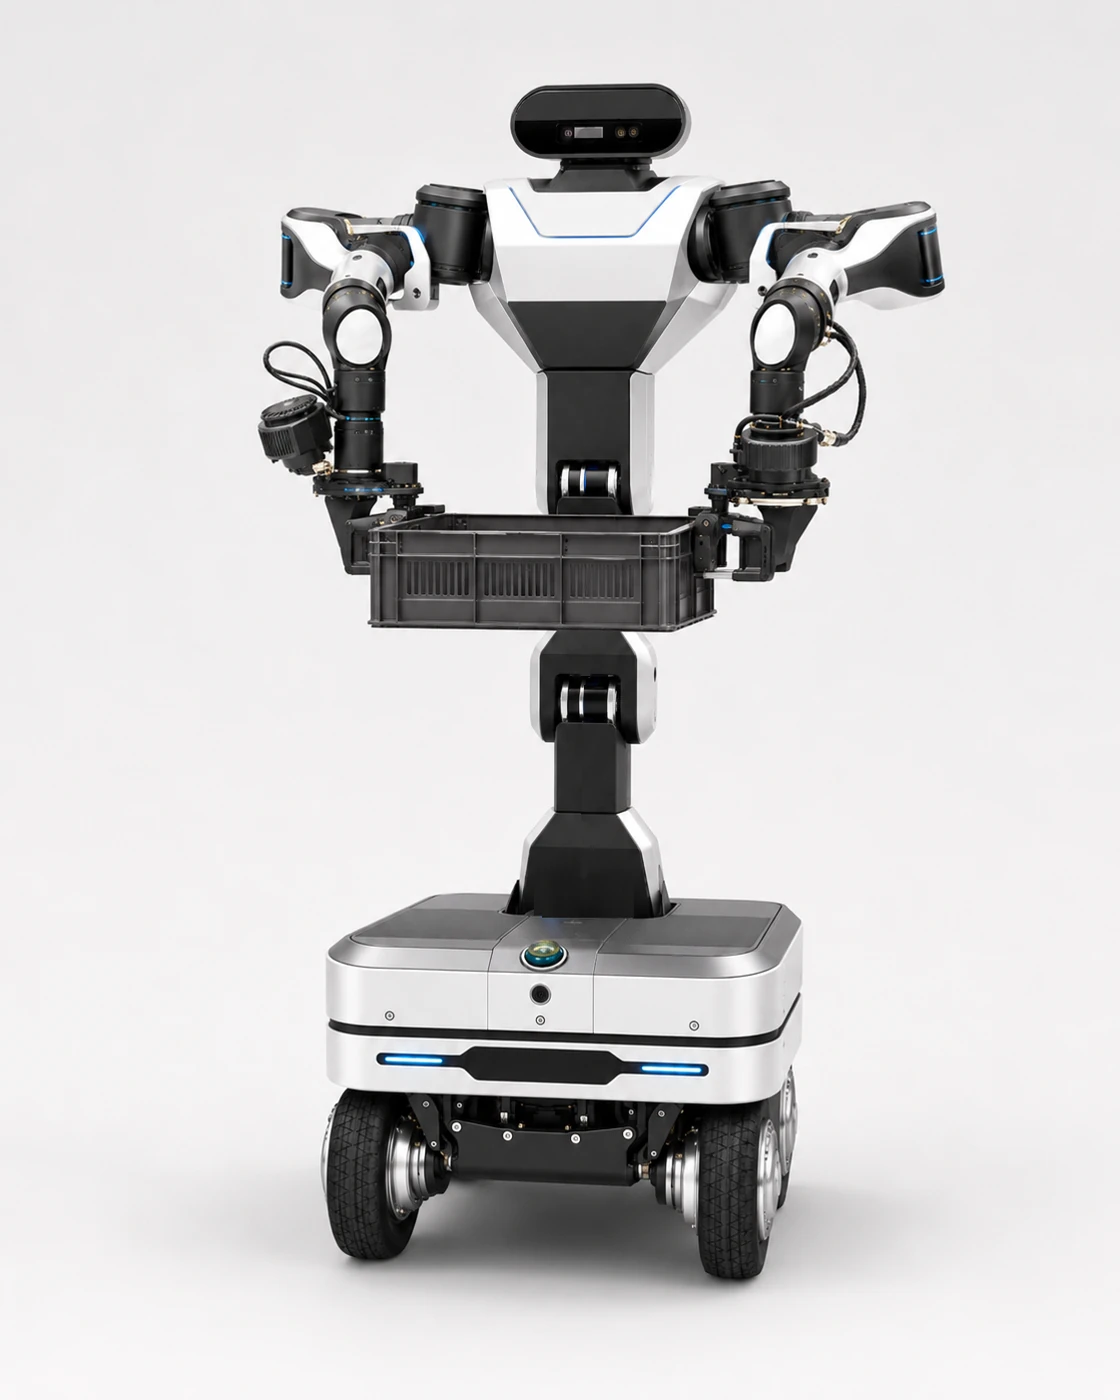
以下为工程设计值,精度与工作半径标注为目标值,续航为理论值。原型介绍为双六自由度配置,工程设计规格为双七自由度配置。
| 参数 | 工程设计值 |
|---|---|
| 本体形态 | 四轮四转底盘、可调躯干、双七自由度机械臂 |
| 整机尺寸与质量 | 约 750 × 500 × 2030 mm,约 160 kg |
| 高度与工作范围 | 高度约 1063–2030 mm,单臂工作半径目标 700 mm |
| 单臂负载 | 额定 3 kg,最大 5 kg |
| 双臂负载 | 额定 6 kg,最大 10 kg |
| 移动速度 | 最高 1.5 m/s |
| 导航与停靠 | 导航定位目标 ±20 mm,工位二次对接目标 ±3 mm |
| 操作精度 | 单臂重复定位目标 ±0.1 mm,视觉闭环取放目标 ±1 mm |
| 电池与续航 | 51.2 V、80 Ah,标称 4.096 kWh,理论续航约 6–8 小时 |
| 感知与计算 | 三维激光雷达、头部 RGB-D、腕部相机,计算平台 AGX Orin 为候选 |